数据可用性声明:本文关联实体数据集已在《全球变化数据仓储电子杂志(中英文)》出版,可获取:https://doi.org/10.3974/geodb.2026.03.05.V1 https://cstr.escience.org.cn/CSTR:20146.11.2026.03.05.V1.
1 前言
雾是指在贴地层大气中悬浮着大量细小的水滴或冰晶微粒,并使能见度下降至1 km以下的一种天气现象[1]。从某种意义上说,雾也是一种灾害性天气,能对居民生活、低空经济、交通航运带来风险和不便[2, 4]。为防范雾带来的不利影响,及时做好雾预报预警,充分准确了解一个区域雾的空间分布和演变规律是必要基础[5]。当前气象部门,主要使用地面气象站的能见度仪观测雾[6, 8],显著缺点是站点过于稀疏。又因为雾常受地形地势、地表类型的影响,其空间分布具有高度非线性的特征[5, 6]。因此,一套能反应雾实际分布的高空间精度数据稀缺且必要。
气象卫星由于数据稳定连续、空间分辨率高的特点,具有提高雾观测精度的潜力。基于卫星遥感对雾的网格识别技术已有大量研究:经典的中红外与长波红外差值“双通道差值法”可实现夜间雾识别[9],利用可见光通道雾特有纹理和边界等光学特征实现昼间雾识别[10],或利用统计模型[11]、机器学习模型[12, 13]实现夜间或昼间雾识别。以上研究,虽然取得了显著成果,但依然在区分低云和雾方面表现依然不佳。近年来,有部分学者尝试加入数字高程模型,有效提升了对雾和低云的区分能力[14, 15],但均未考虑地形约束下雾的空间分布特征。事实上,由于局地小气候存在,雾常集中于谷地或特定下垫面[5, 6]。高程数据与自然流域划分的地形相结合作为约束条件,更符合雾的自然分布特征[16]。Li[17]提出一种针对鄱阳湖完整自然流域,结合非雾地表可见光高斯分布特征,分组设定阈值的雾识别方法(记为:Li 26识别法)。该方法充分考虑自然流域地形对雾的约束特征,不仅一定程度上可区分雾和低云,还能实现昼间500 m高分辨率雾识别。
本研究以Li 26识别法为基础,利用风云4号A/B气象卫星可见光数据、数字高程模型、站点能见度和降水数据,筛选出鄱阳湖流域内2018–2025年139个昼间雾案例并逐一识别,累加得到2018–2025年雾持续时间500-m栅格数据集。该数据集可提高对鄱阳湖流域雾精细化分布特征的认识,提升气象部门雾预警预报精细程度,更精细地评估雾对经济、人口、交通等的气象风险。
2 数据集元数据简介
《鄱阳湖流域雾持续时间500-m栅格数据集(2018–2025)》[18]的名称、作者、地理区域、数据年代、空间分辨率、数据集组成、数据出版与共享服务平台、数据共享政策等信息见表1。
3 数据研发方法
3.1 研究区域概括
鄱阳湖流域面积162,225 km2,经/纬度范围为 113°35′–118°29′E,24°29′–30°05′N(图1)。流域位于中国南方,主体在江西省(占96.62%),少部分在福建、浙江、安徽、湖南、广东五省(共占3.38%)。流域水系主要包含中国最大淡水湖-鄱阳湖及赣江、抚河、信江、饶河、修水五大支流。流域地形以丘陵和山地为主,是中国东南丘陵重要组成部分,最高峰为武夷山脉上的黄岗山2.16 km,无雪山。流域具有典型岭谷地形,存在局地小气候约束雾分布。流域处于长三角、珠三角、长江中游三个大城市群之间,高速公路密集,频繁出现雾。
3.2 资料来源
风云4号气象卫星数据来自国家卫星气象中心。因中国气象部门主业务卫星风云4A星数据提供时间为2018年3月12日至2024年3月4日,在此期间,本研究使用风云4号A星搭载先进的静止轨道辐射成像仪AGRI(Advanced Geostationary Radiation Imager)的2通道可见光数据,其中心波长为0.65 µm,光谱带宽0.55–0.75 µm,时/空间分辨率为15 min/500 m;由于风云4号B星2024年3月5日接替A星提供业务任务,2024年3月5日至2025年12月31日,本研究使用风云4号B星搭载先进的静止轨道辐射成像仪AGRI的2通道可见光数据,其中心波长为0.525 µm,光谱带宽0.50–0.55 µm,时/空间分辨率为15 min/500 m。卫星数据主要用于雾空间分布的高时空精度识别。
| 条目 | 描述 |
|---|---|
| 数据集名称 | 鄱阳湖流域雾持续时间500-m栅格数据集(2018–2025) |
| 数据集短名 | Fog_PYLakeBasin_2018–2025 |
| 作者信息 | 李海俊,江西省气象台,lihaijun862097@outlook.com单九生,江西省气象台,shanjiusheng@hotmail.com刘波,江西省气象台,149037992@qq.com尹小飞,江西省气象台,617031745@qq.com |
| 地理区域 | 鄱阳湖流域 |
| 数据年代 | 2018–2025年 |
| 空间分辨率 | 500 m |
| 数据格式 | .tif |
| 数据量 | 26.4 MB(压缩后) |
| 数据集组成 | 139个案例的昼间雾持续时间,逐年累计昼间雾持续时间,八年累计昼间雾持续时间 |
| 基金项目 | 江西省气象局(JXCX202304),国家自然科学基金(42275007) |
| 数据计算环境 | ArcGIS、Python |
| 出版与共享服务平台 | 全球变化科学研究数据出版系统 http://www.geodoi.ac.cn |
| 地址 | 北京市朝阳区大屯路甲11号100101,中国科学院地理科学与资源研究所 |
| 数据共享政策 | (1)“数据”以最便利的方式通过互联网系统免费向全社会开放,用户免费浏览、免费下载;(2)最终用户使用“数据”需要按照引用格式在参考文献或适当的位置标注数据来源;(3)增值服务用户或以任何形式散发和传播(包括通过计算机服务器)“数据”的用户需要与《全球变化数据学报(中英文)》编辑部签署书面协议,获得许可;(4)摘取“数据”中的部分记录创作新数据的作者需要遵循10%引用原则,即从本数据集中摘取的数据记录少于新数据集总记录量的10%,同时需要对摘取的数据记录标注数据来源[19] |
| 数据和论文检索系统 | DOI,CSTR,Crossref,DCI,CSCD,CNKI,SciEngine,WDS,GEOSS,PubScholar,CKRSC,OARL |
数字高程模型来自中国科学院计算机网络信息中心的地理空间数据云。原始空间分辨率为90 m,使用ArcGIS10.2软件重采样为与卫星数据一致的500 m。数字高程数据主要用于雾识别中的分组步骤。
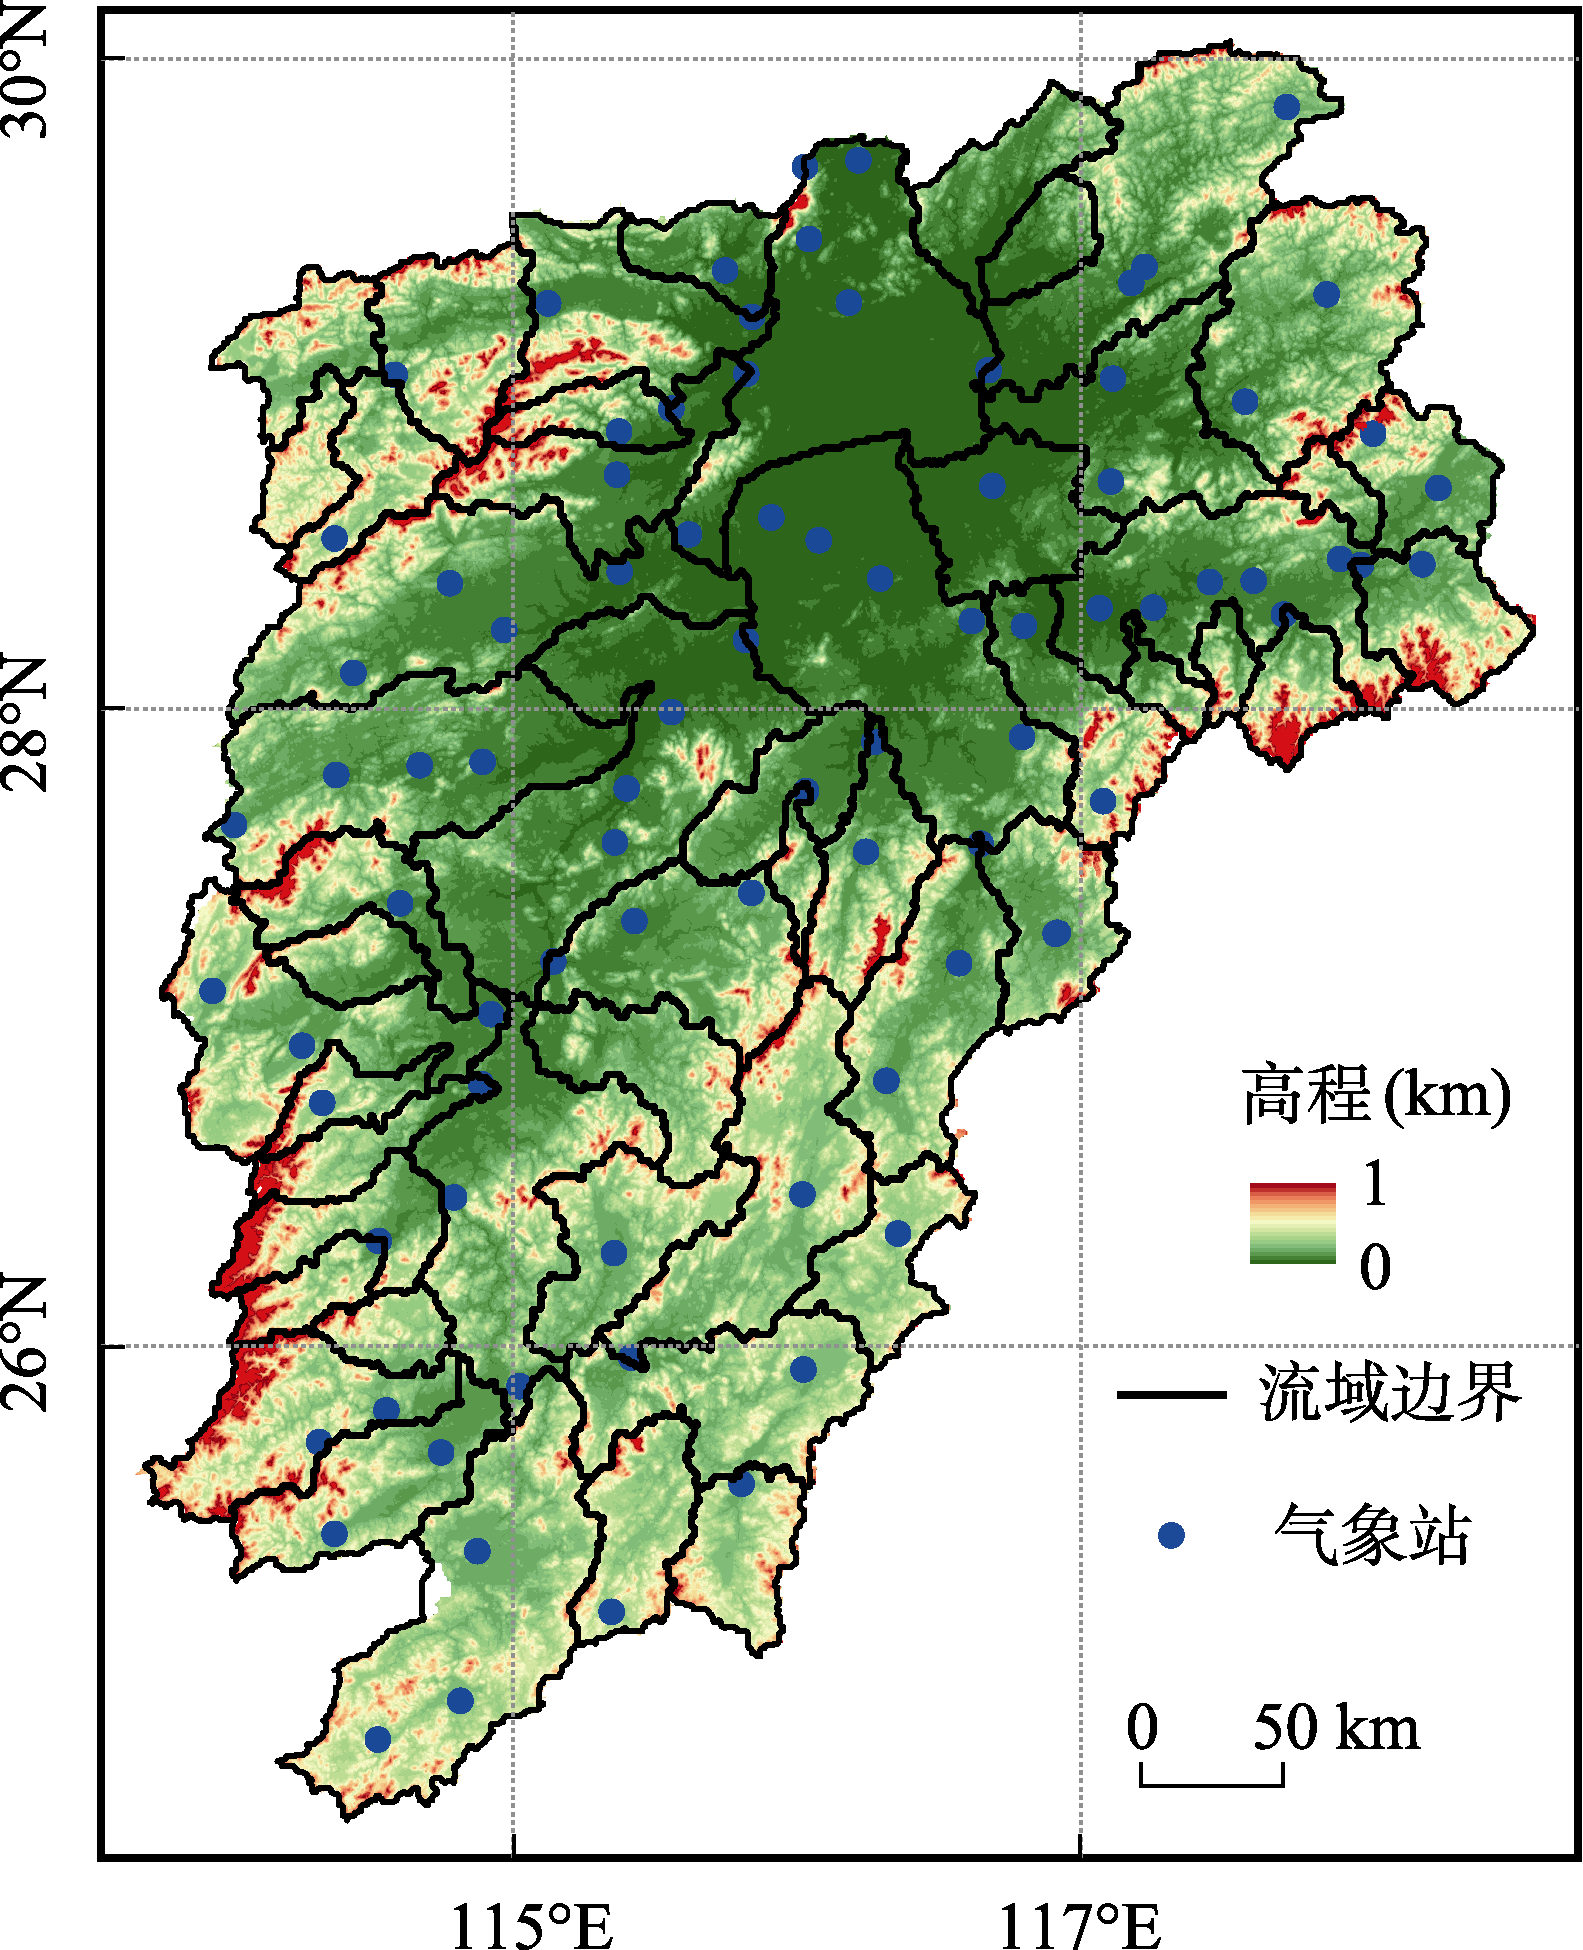
鄱阳湖流域边界数据[20]来自国家地球系统科学数据中心。数据时间为2000年1月1日至2000年12月31日,数据格式为.shp。边界数据用于识别鄱阳湖流域作为研究区域。
能见度、降水数据来自国家气象信息中心。能见度和降水数据具体分别由气象站的能见度仪和雨量器观测得来。能见度数据主要用于雾案例筛选和数据集结果验证,降水数据主要用于雾案例筛选。
3.3 算法原理
3.3.1 雾案例选取
高山站常观测到云造成的低能见度,因此统计雾站次常将其剔除[5]。剔除庐山和井冈山2个高山站后,鄱阳湖流域内共有85个国家气象站(1个县域一般仅设1个站),站点位置如图1所示。参考Li 26识别方法,使用2018–2025年鄱阳湖流域这85个站的能见度和降水数据,划分雾案例。当同时满足能见度≤1 km,站数≥15和同一站能见度≤1 km且雨强≥0.1 mm/h,站数≤3时(式1),则选取为1个雾案例。
式中,N表示站点数量,Nvis≤1表示能见度小于等于1 km的站数,Nr≥0.1and vis≤1表示同一站能见度≤1 km且雨强≥0.1 mm/h。
昼间雾案例时间段定义为南昌(鄱阳湖流域中心位置的城市)日出后0.5 h时刻开始,能见度小于等于1 km,站数小于3站的时刻结束,当雾案例整天能见度小于等于1 km,站数均大于等于3站,则南昌日落前0.5 h时刻结束。
3.3.2 雾卫星识别
1次雾案例识别由间隔15 min的若干次雾识别组成。对单次雾识别,使用该时刻的FY4A/B数据,以及数字高程数据,参考Li 26识别法。该方法大体流程如下:针对雾沿河谷分布集中却山脉脊线分布稀少的空间分布特点,按子流域边界划分为52个子区域(式2),子区域划分如图1所示;针对每个子区域利用数字高程数据,以子区域内最小高程值加0.3 km为阈值,高于阈值划分为高程高区,低于该阈值划分为高程低区(式3);依据高程高区代表的地表可见光高斯分布峰值远小于雾顶部可见光高斯分布峰值的分布特性,选取高程高区可见光值的均值加上3倍标准差(式4)分别设定52个子区域的识别阈值;每组大于该组识别阈值的可见光格点即识别为雾。
式中,A表示鄱阳湖流域,A1、A2 ...A52分别为划分后的第1、2、……、52个子区域,Am、An、Ai分别为划分的第m、n、i个子区域,Ahi、Ali分别为第i个子区域的高程高区和高程低区,ti表示第i个子区域的识别阈值,μhi、σhi分别为第i个子区域高程高区可见光均值和标准差。
3.4 技术路线
雾并非长时间连续存在,常在夜间生成太阳出来后消散,常以时间上可分离的雾案例形式呈现。当雾案例的浓度和范围增加,低能见度覆盖较大范围,雾灾害风险才显著增加。雾研究多针对有一定范围的雾案例展开[3, 5, 7, 17],因此,针对雾案例研发的数据集符合当前普遍实际研究需求。
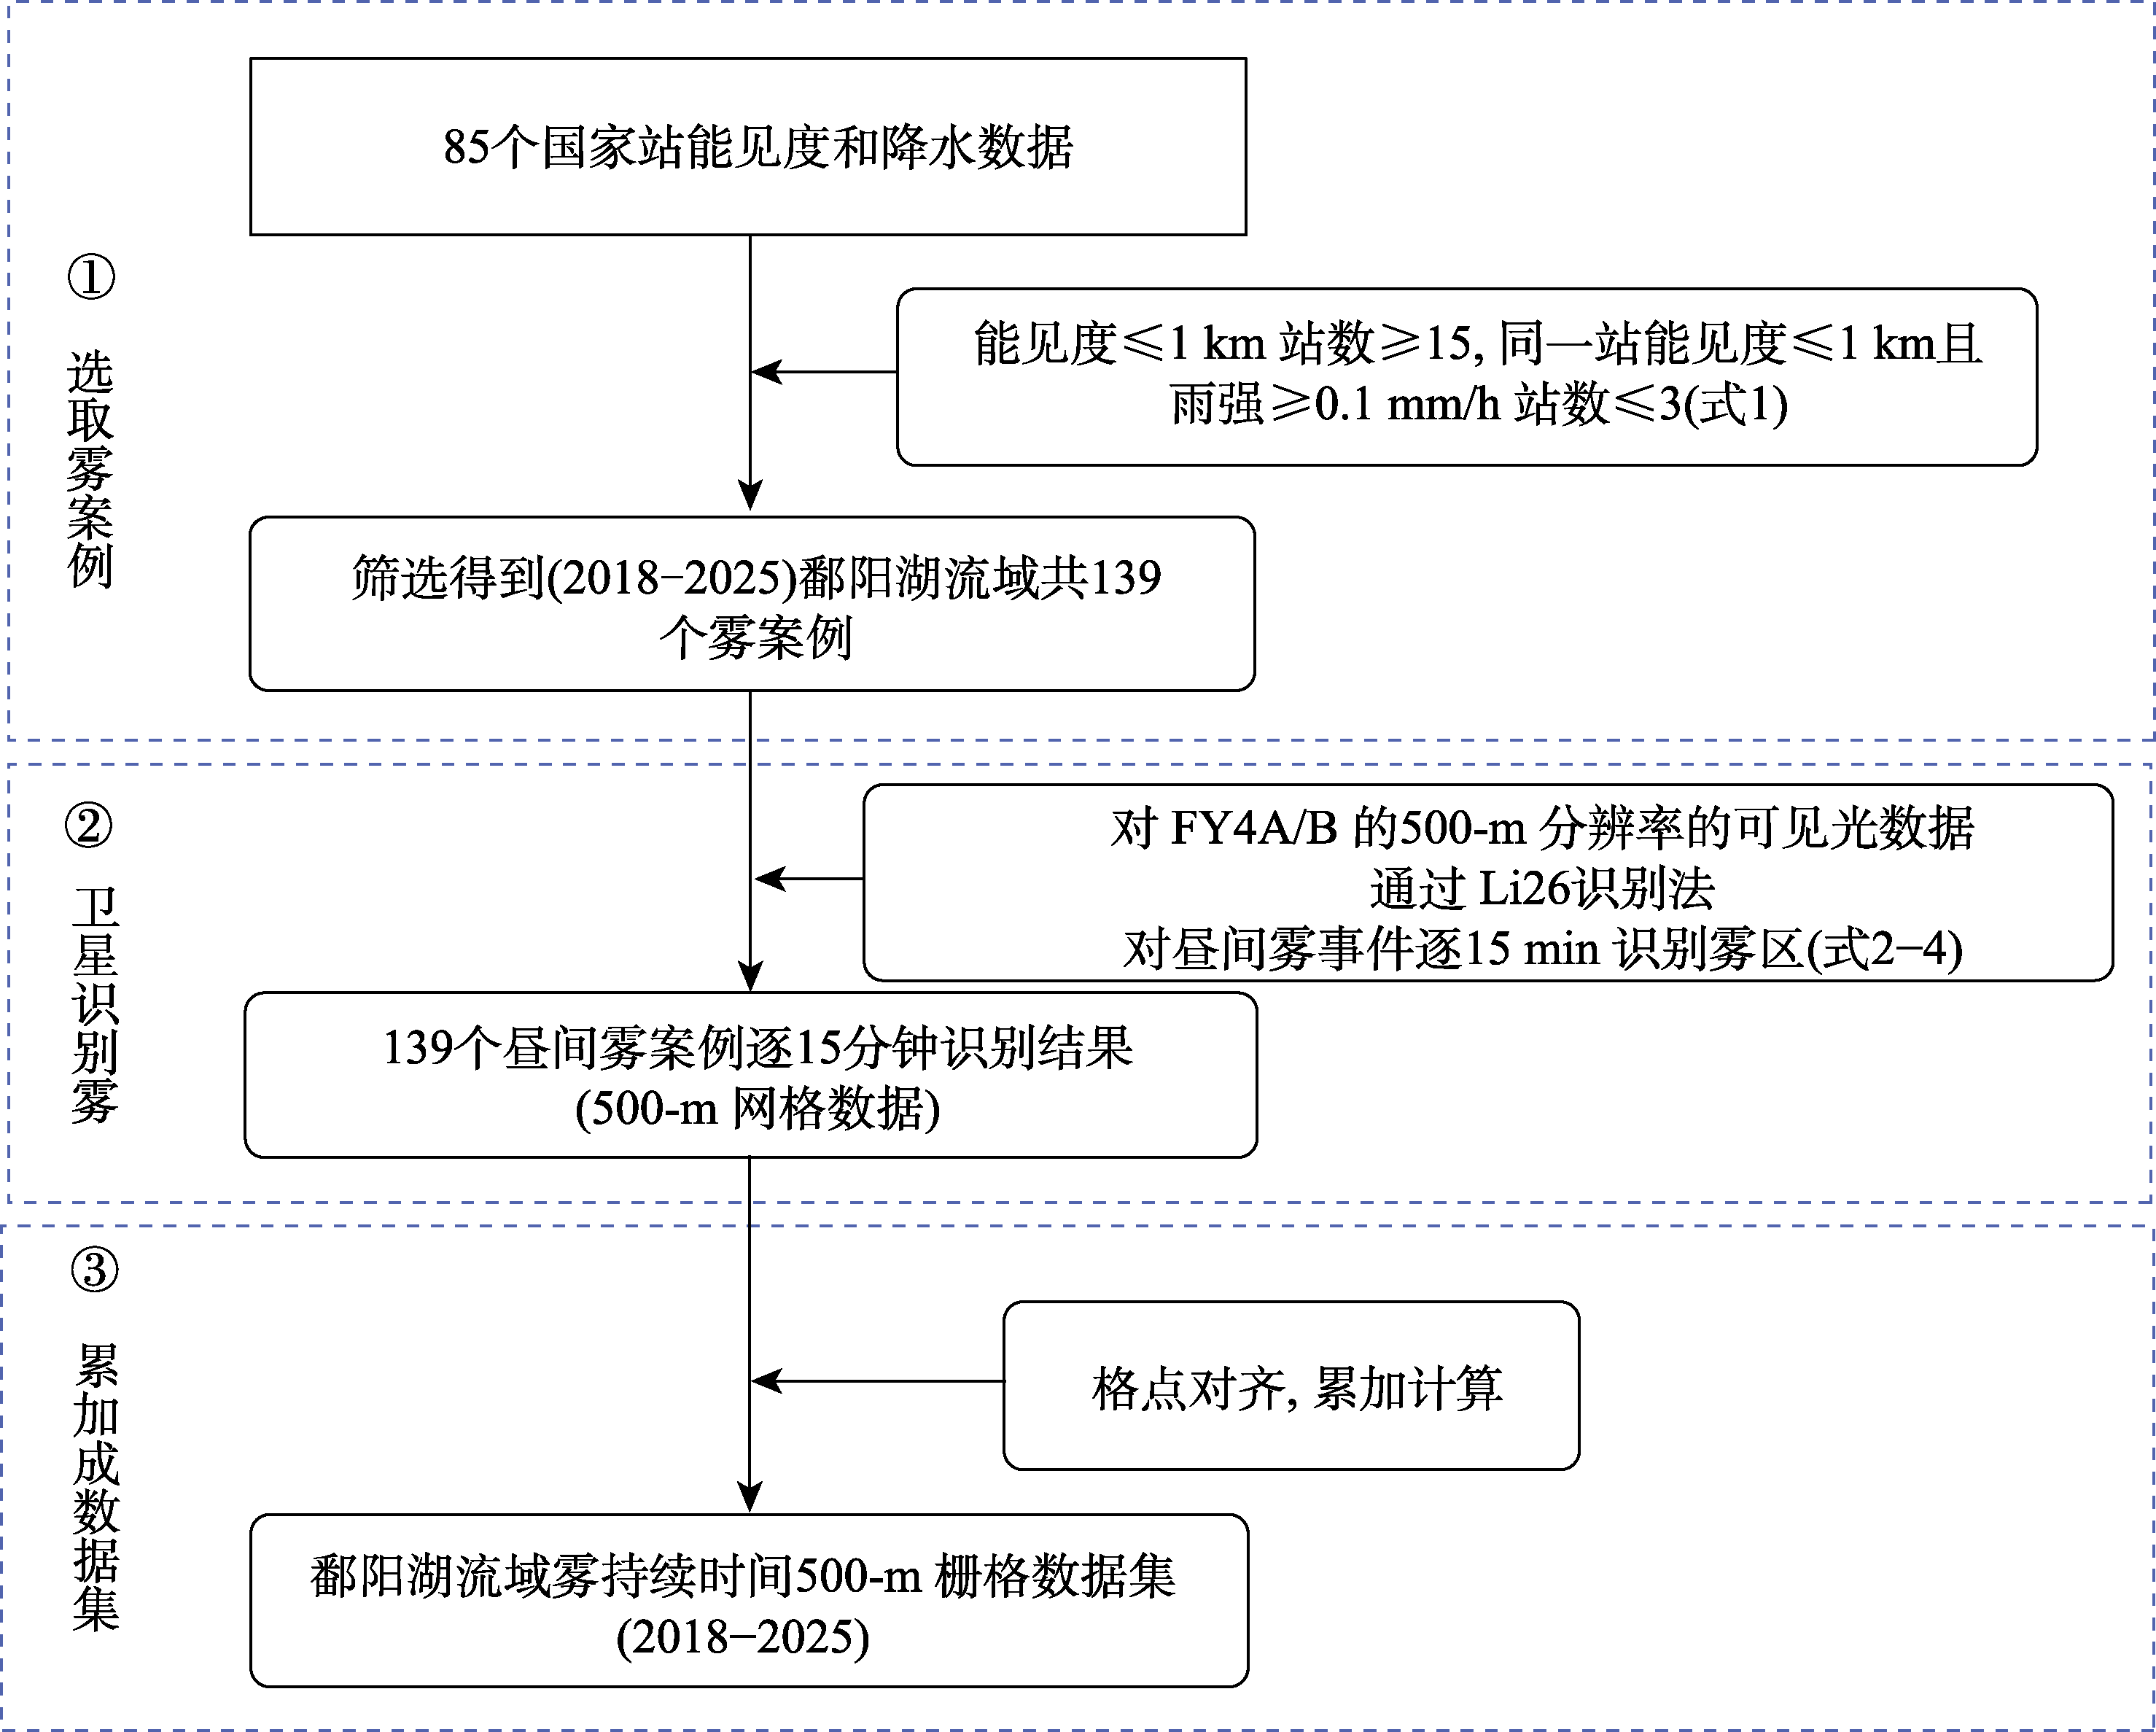
本数据集研发的技术路线如图2所示:
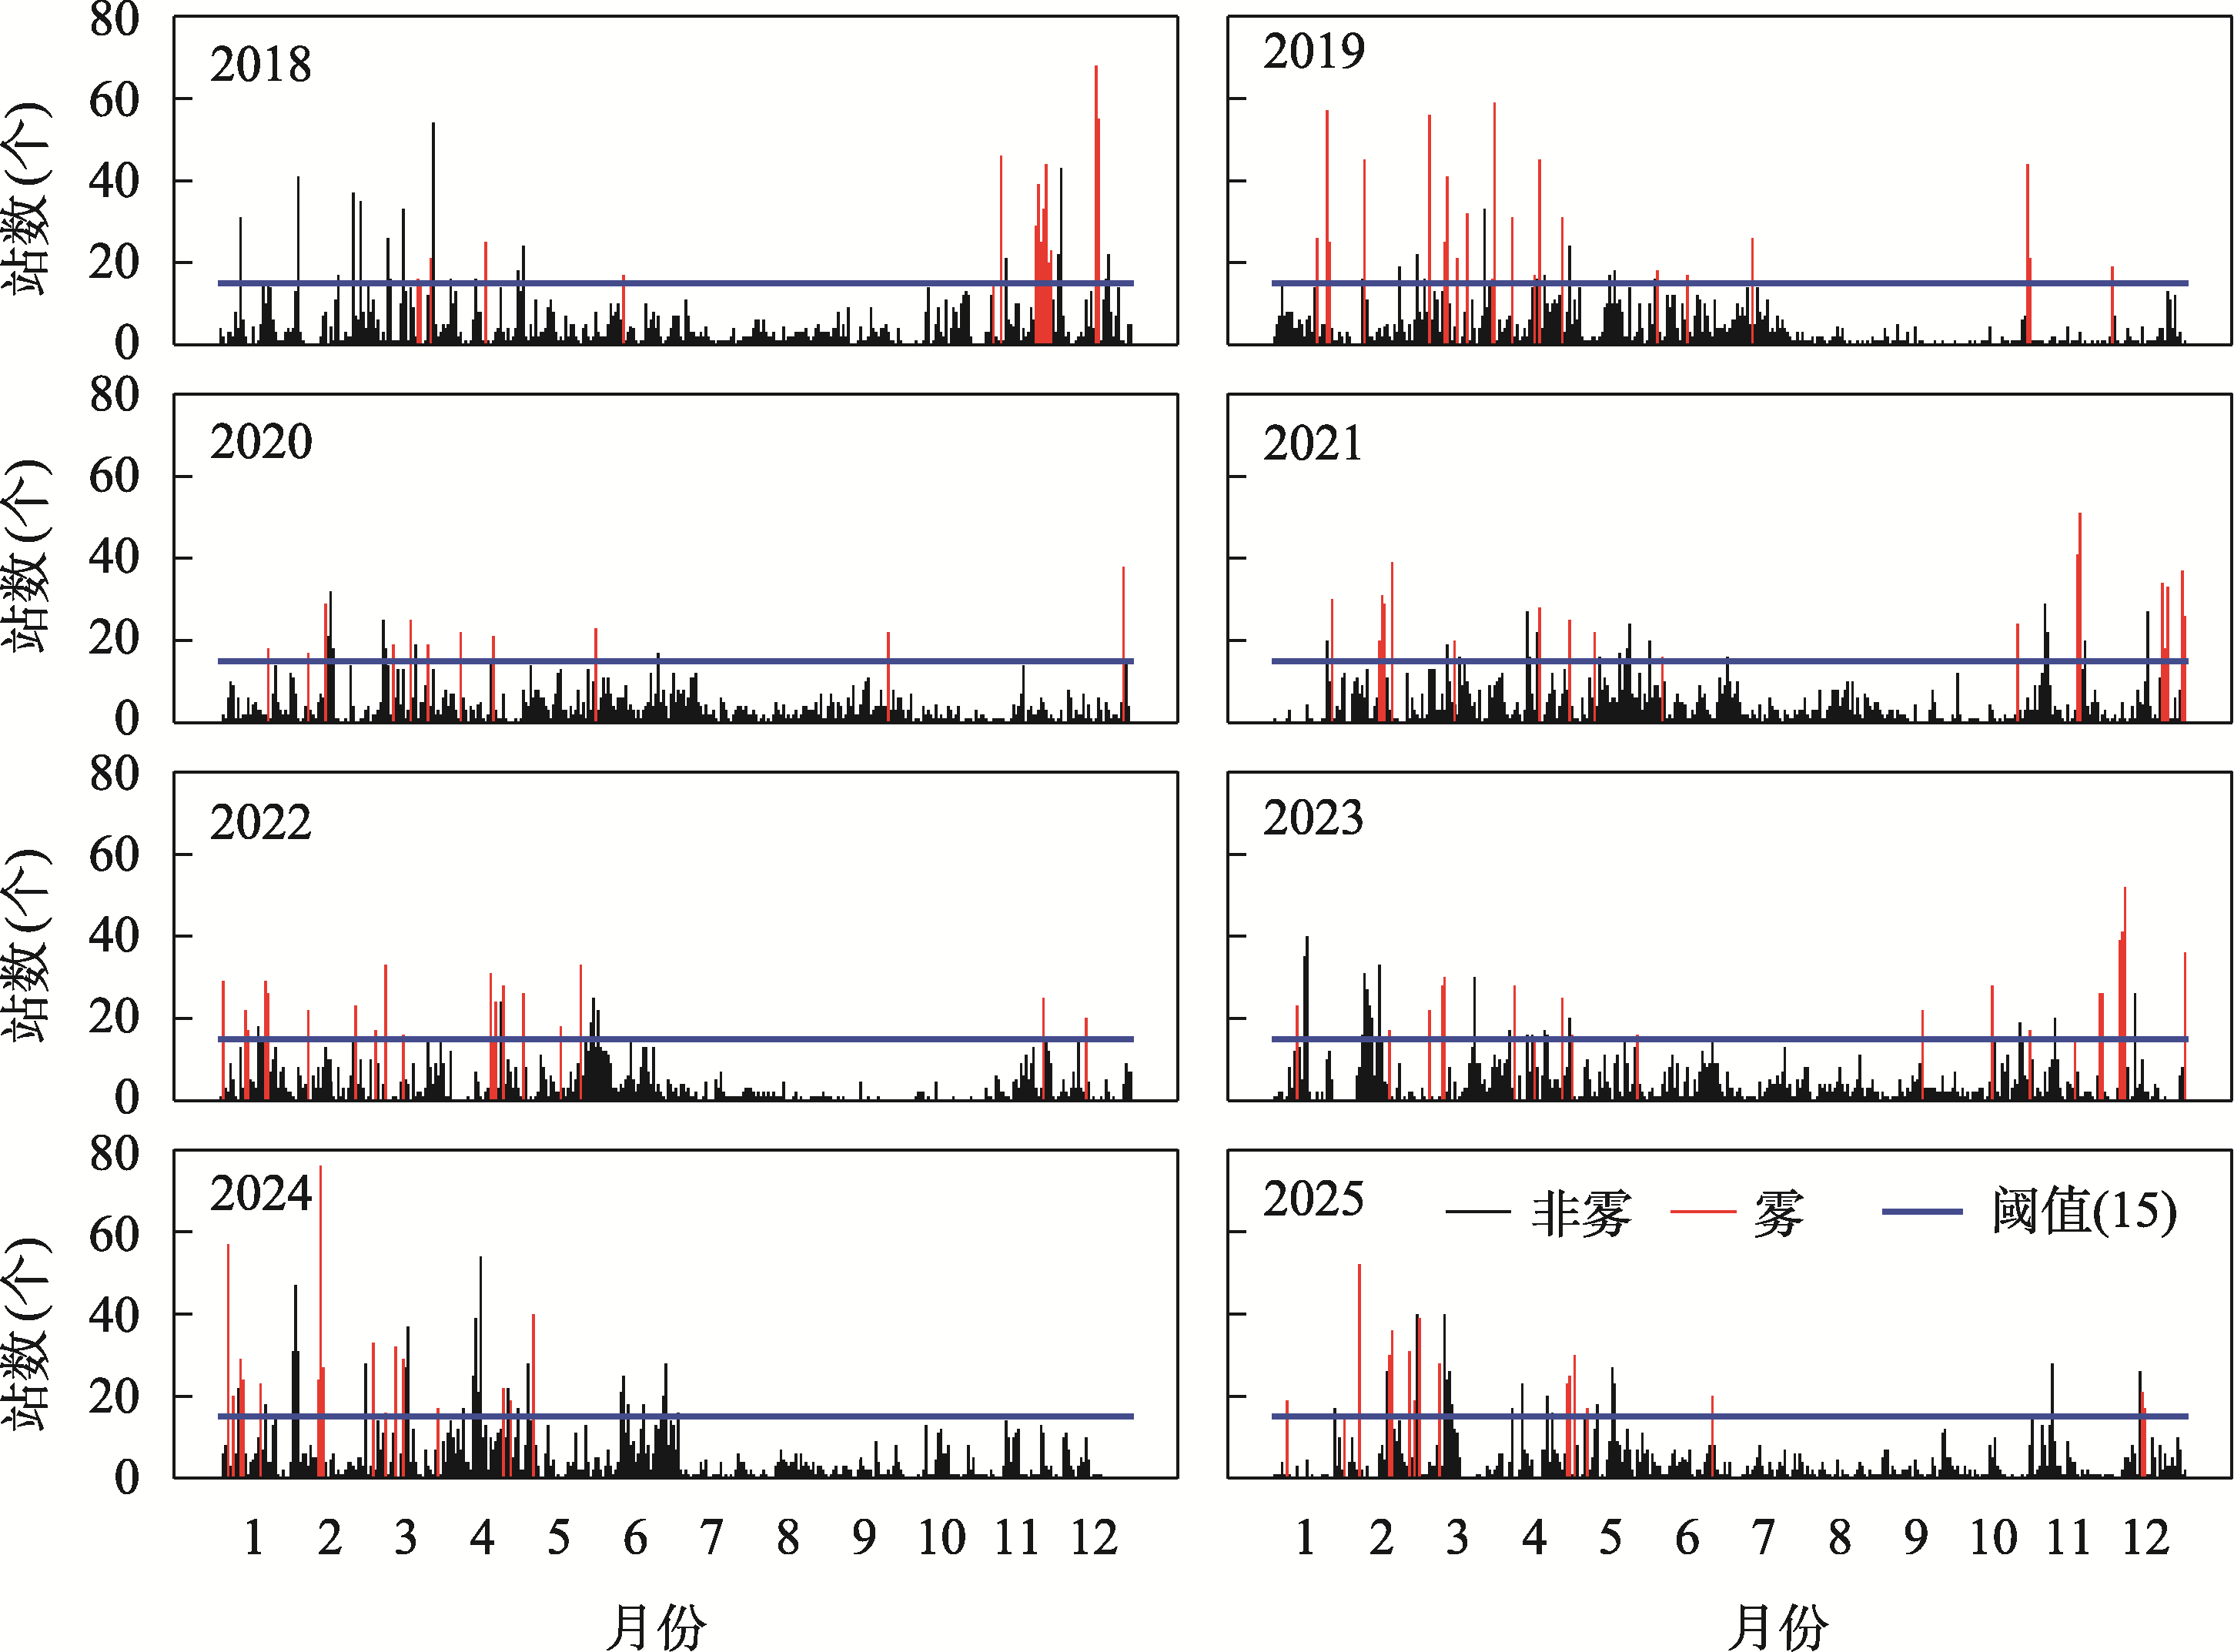
第1步,选取雾案例。具体依据3.3.1节所述算法,选取得到2018–2025年间139个雾案例(图3),逐一获取每个雾案例昼间时间段,每15 min间隔的卫星数据;
第2步,卫星识别雾。具体依据3.3.2节所述算法,对139个雾案例逐个进行雾区识别;
第3步,累加成数据集。格点对齐,再逐年累加得到2018–2025逐年雾过程昼间持续时长空间分布,全部案例累加得到2018–2025年累积雾过程昼间持续时间栅格数据。
4 数据结果与验证
4.1 数据集组成
该数据集内容包括2018–2025年鄱阳湖流域的以下数据:(1)139个案例的昼间雾持续时间;(2)逐年累计昼间雾持续时间;(3)8年累计昼间雾持续时间。数据格式为.tif,共148个文件,数据量26.4 MB(压缩后)。
4.2 数据结果验证
将站点观测的雾持续时长与本数据集相应站点的持续时长做对比(表2),同时采用相关系数(C)、相对均方根误差(R)、平均相对误差(M)作为评估指标。
本数据集2018–2025年八年累计雾持续时长与站点观测对比,C为0.85,呈显著正相关;R和M分别为0.29和0.21,体现了八年累计数据的总体准确性较高,总体偏差较小,具有一定的可信度。
2018–2025逐年的雾持续时长与站点观测对比,C在0.77至0.87之间,均表现出显著相关性,2020年相关性最高,达到0.87,2025年相关性最差,为0.77。R和M分别在0.33至0.53和0.24至0.38;2019和2021年R最小,达0.33,2019年M最小,达0.24;2020年R和M均最大,原因在于该年雾案例较少,雾持续时间绝对数值低造成。总体来看,本数据集2018–2025年逐年的雾持续时长数据具有一定可信度。
| 年份 | 相关系数 | 相对均方根误差 | 平均相对误差 |
|---|---|---|---|
| 2018 | 0.83 | 037 | 0.29 |
| 2019 | 0.82 | 0.33 | 0.24 |
| 2020 | 0.87 | 0.53 | 0.38 |
| 2021 | 0.83 | 0.33 | 0.25 |
| 2022 | 0.83 | 0.43 | 0.29 |
| 2023 | 0.86 | 0.37 | 0.28 |
| 2024 | 0.80 | 0.36 | 0.25 |
| 2025 | 0.77 | 0.39 | 0.30 |
| 2018–2025 | 0.85 | 0.29 | 0.21 |
注:线性相关的显著性水平小于0.01,则相关系数值加粗。
4.3 数据结果分析
本研究研发了一套鄱阳湖流域雾昼间持续时间500-m栅格数据集。面积达162,200 km2的鄱阳湖流域,当前仅有包含2个高山站在内的87个地面气象站能见度仪观测点(1个县域一般仅设1个站)。本数据集将雾观测空间分辨率提升至500 m,共593,095个格点,相对站点数提升了6,817倍,有利于进一步了解该区域雾空间分布的精细化特征。
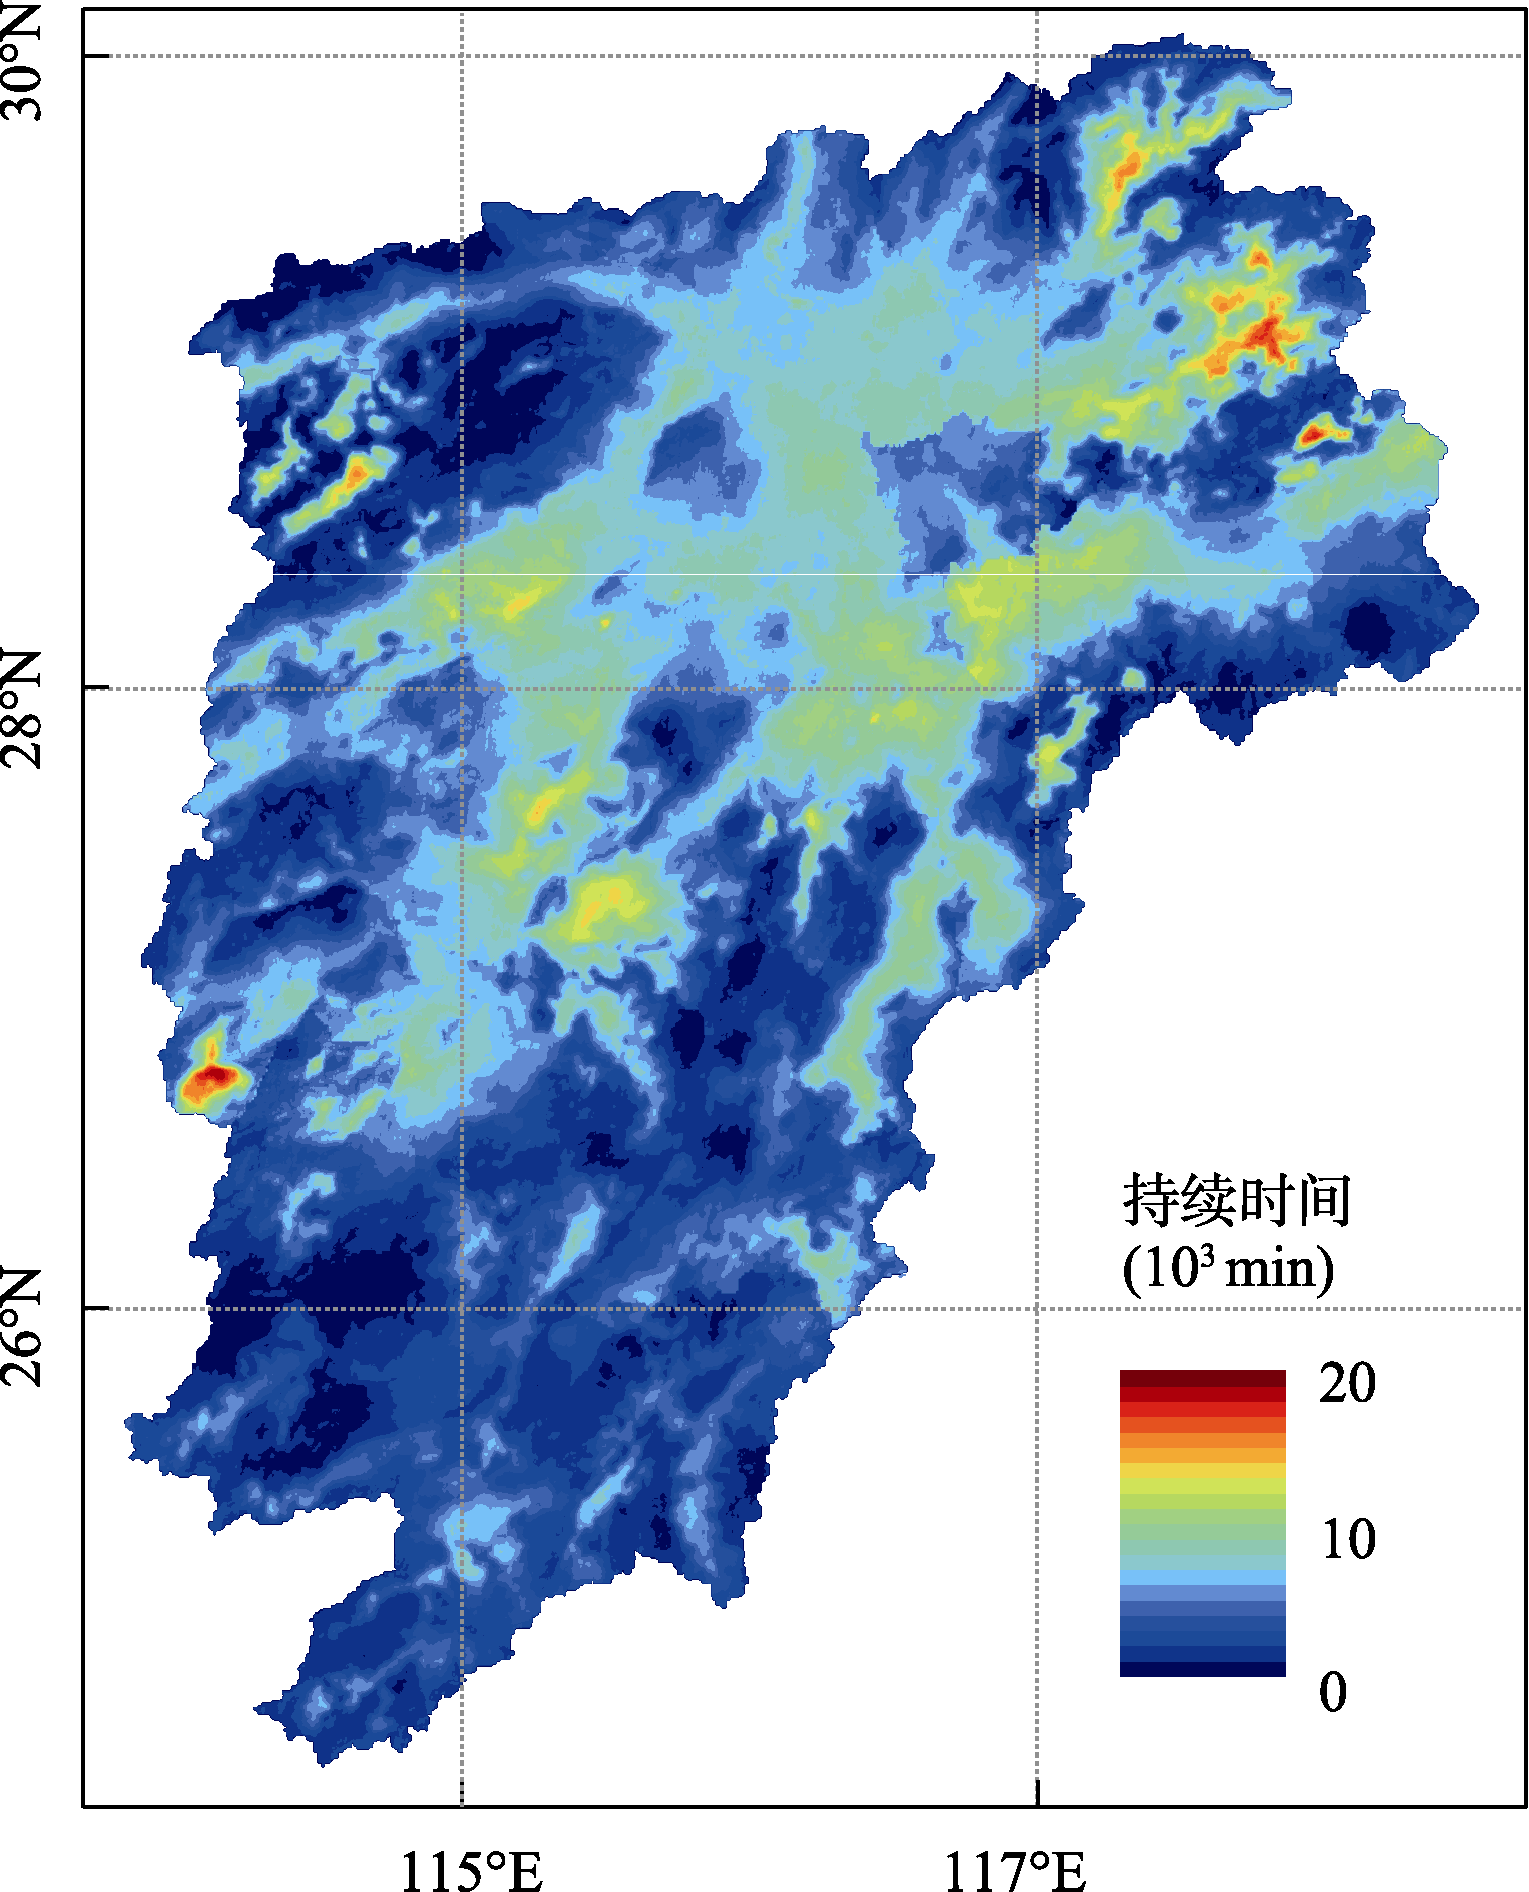
2018–2025年八年累计雾昼间持续时长的空间分布见图4。相对于已有雾空间分布的认识[6],本数据集不仅能分辨出在东北部、西北部和西部有3个高值中心,还能清晰看到高值中心的精细分布形态。东北部高值中心相较于西北部和西部,范围更大且连接成片,而西北部和西部高值中心更加孤立;此外在中部有多个次高值中心,连接成片;总的来看,北部和中部高于南部,四周山区的方差大,中部更平均。
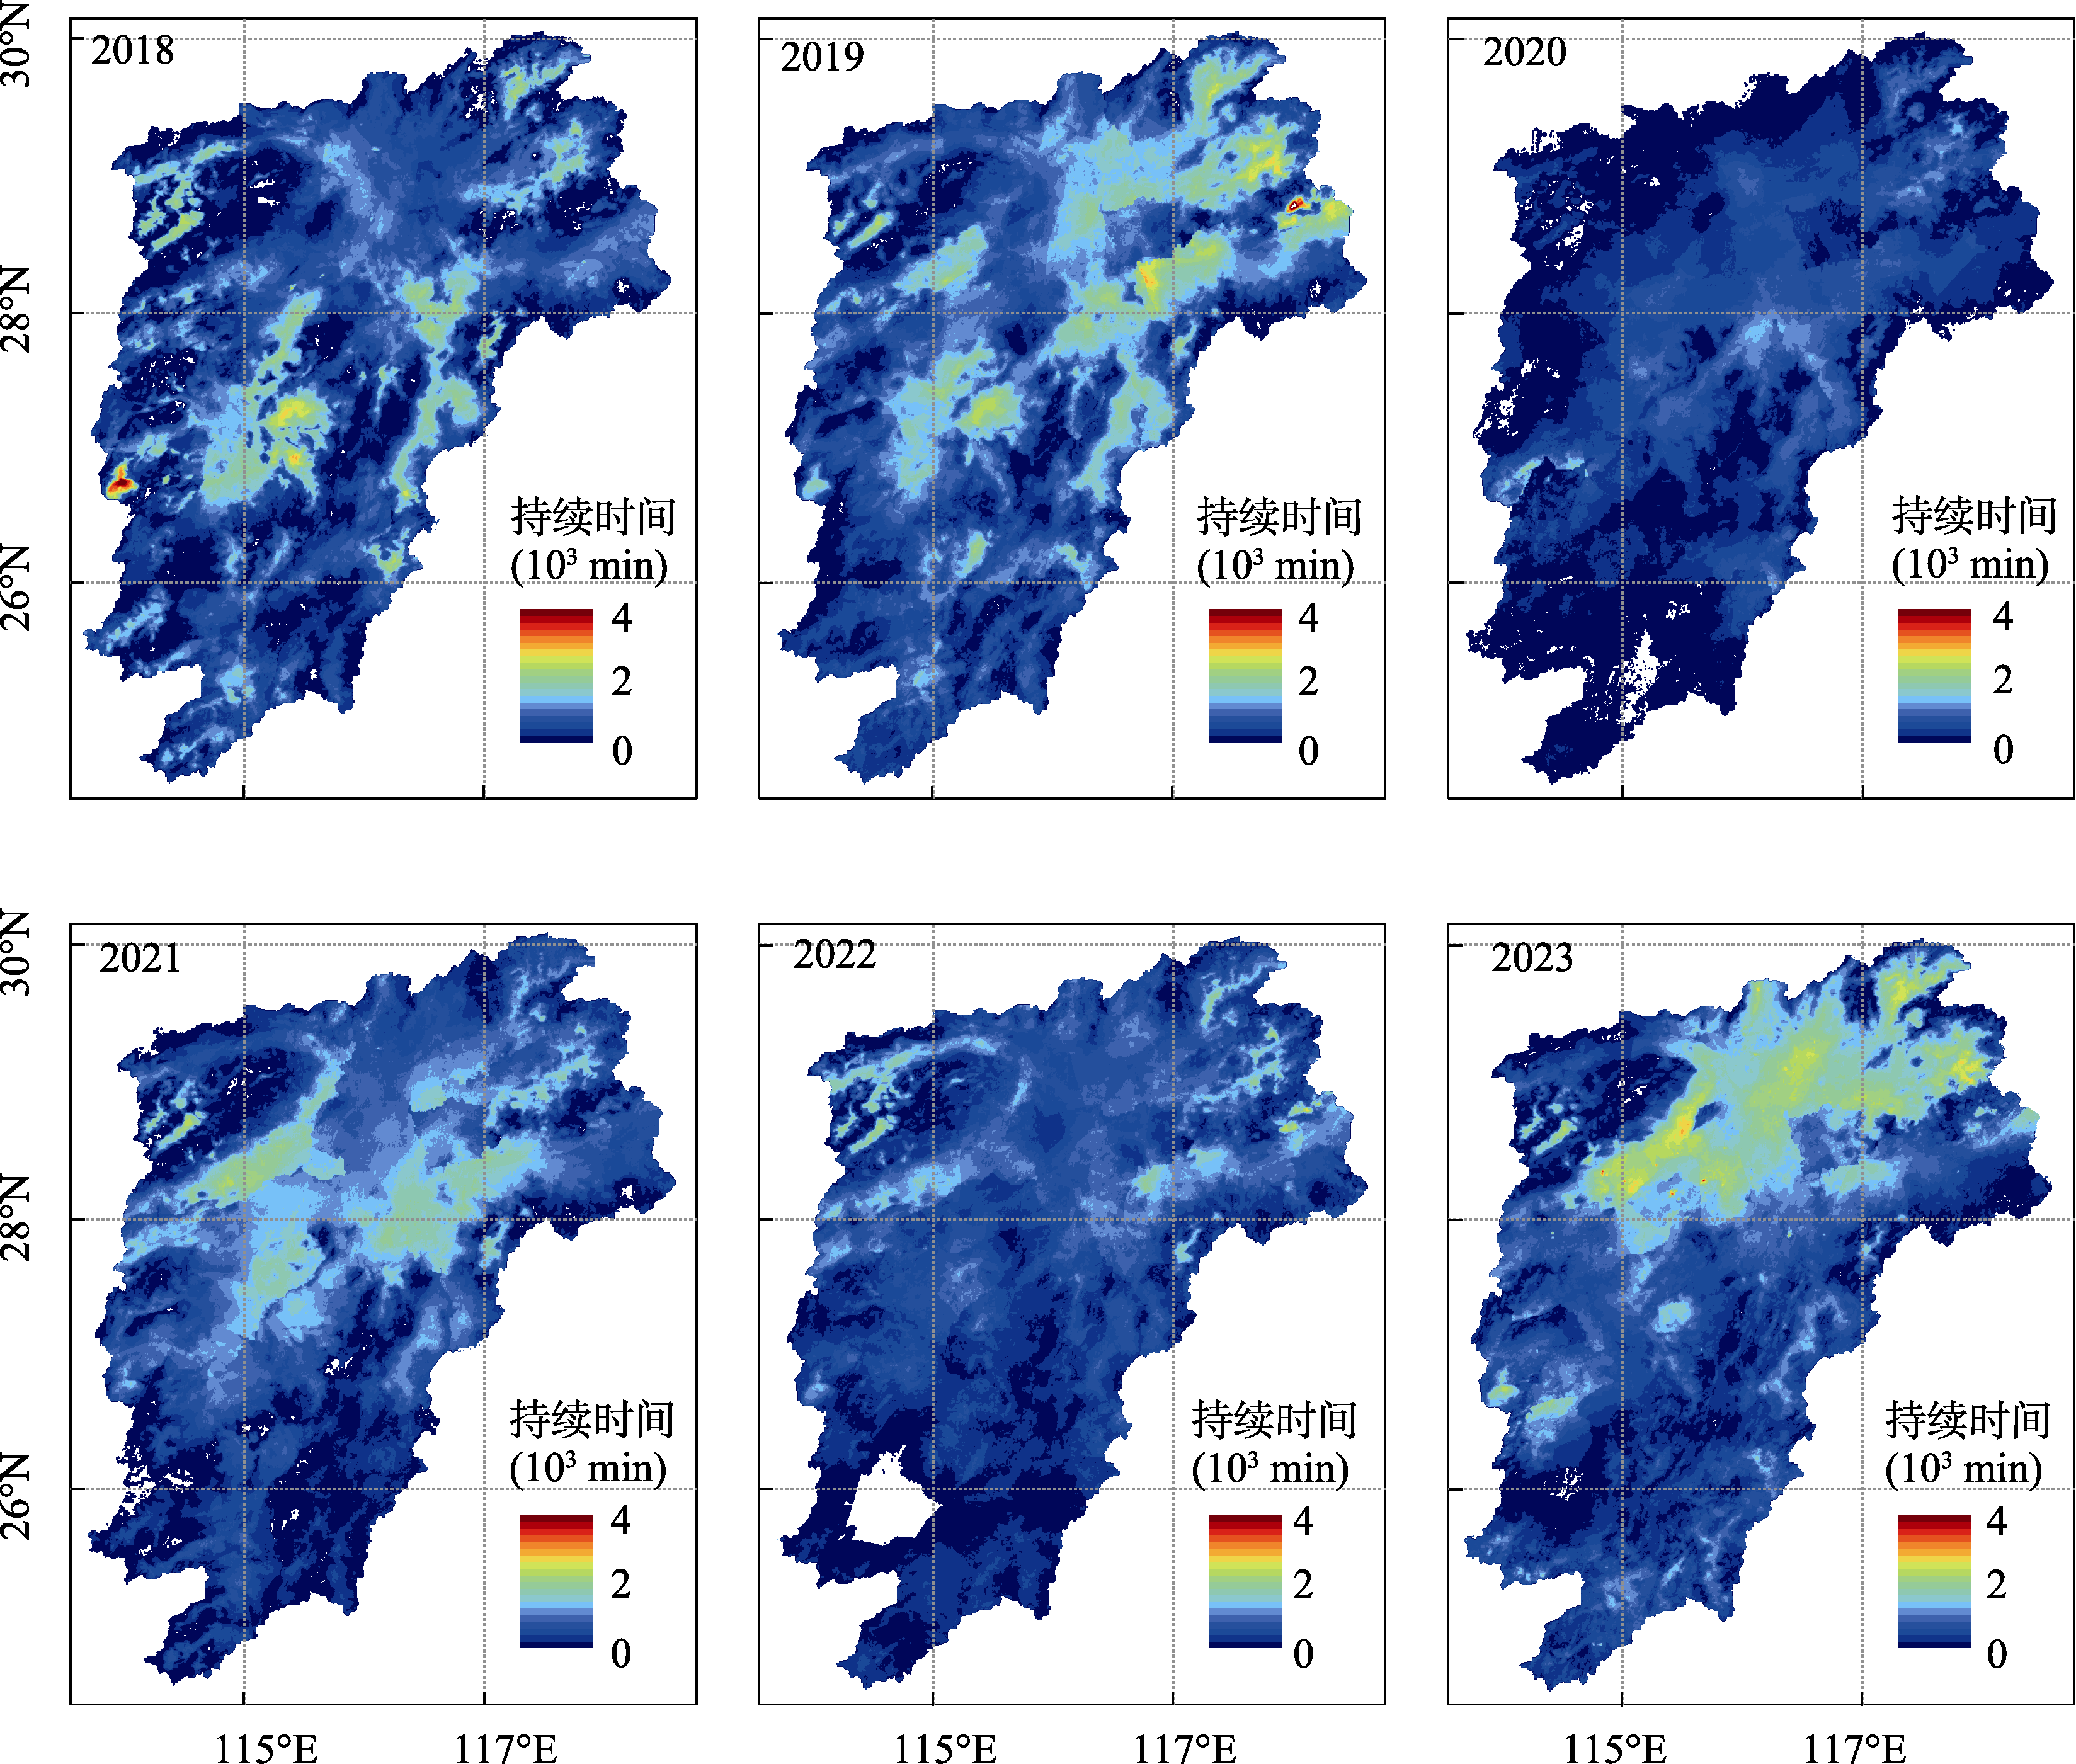
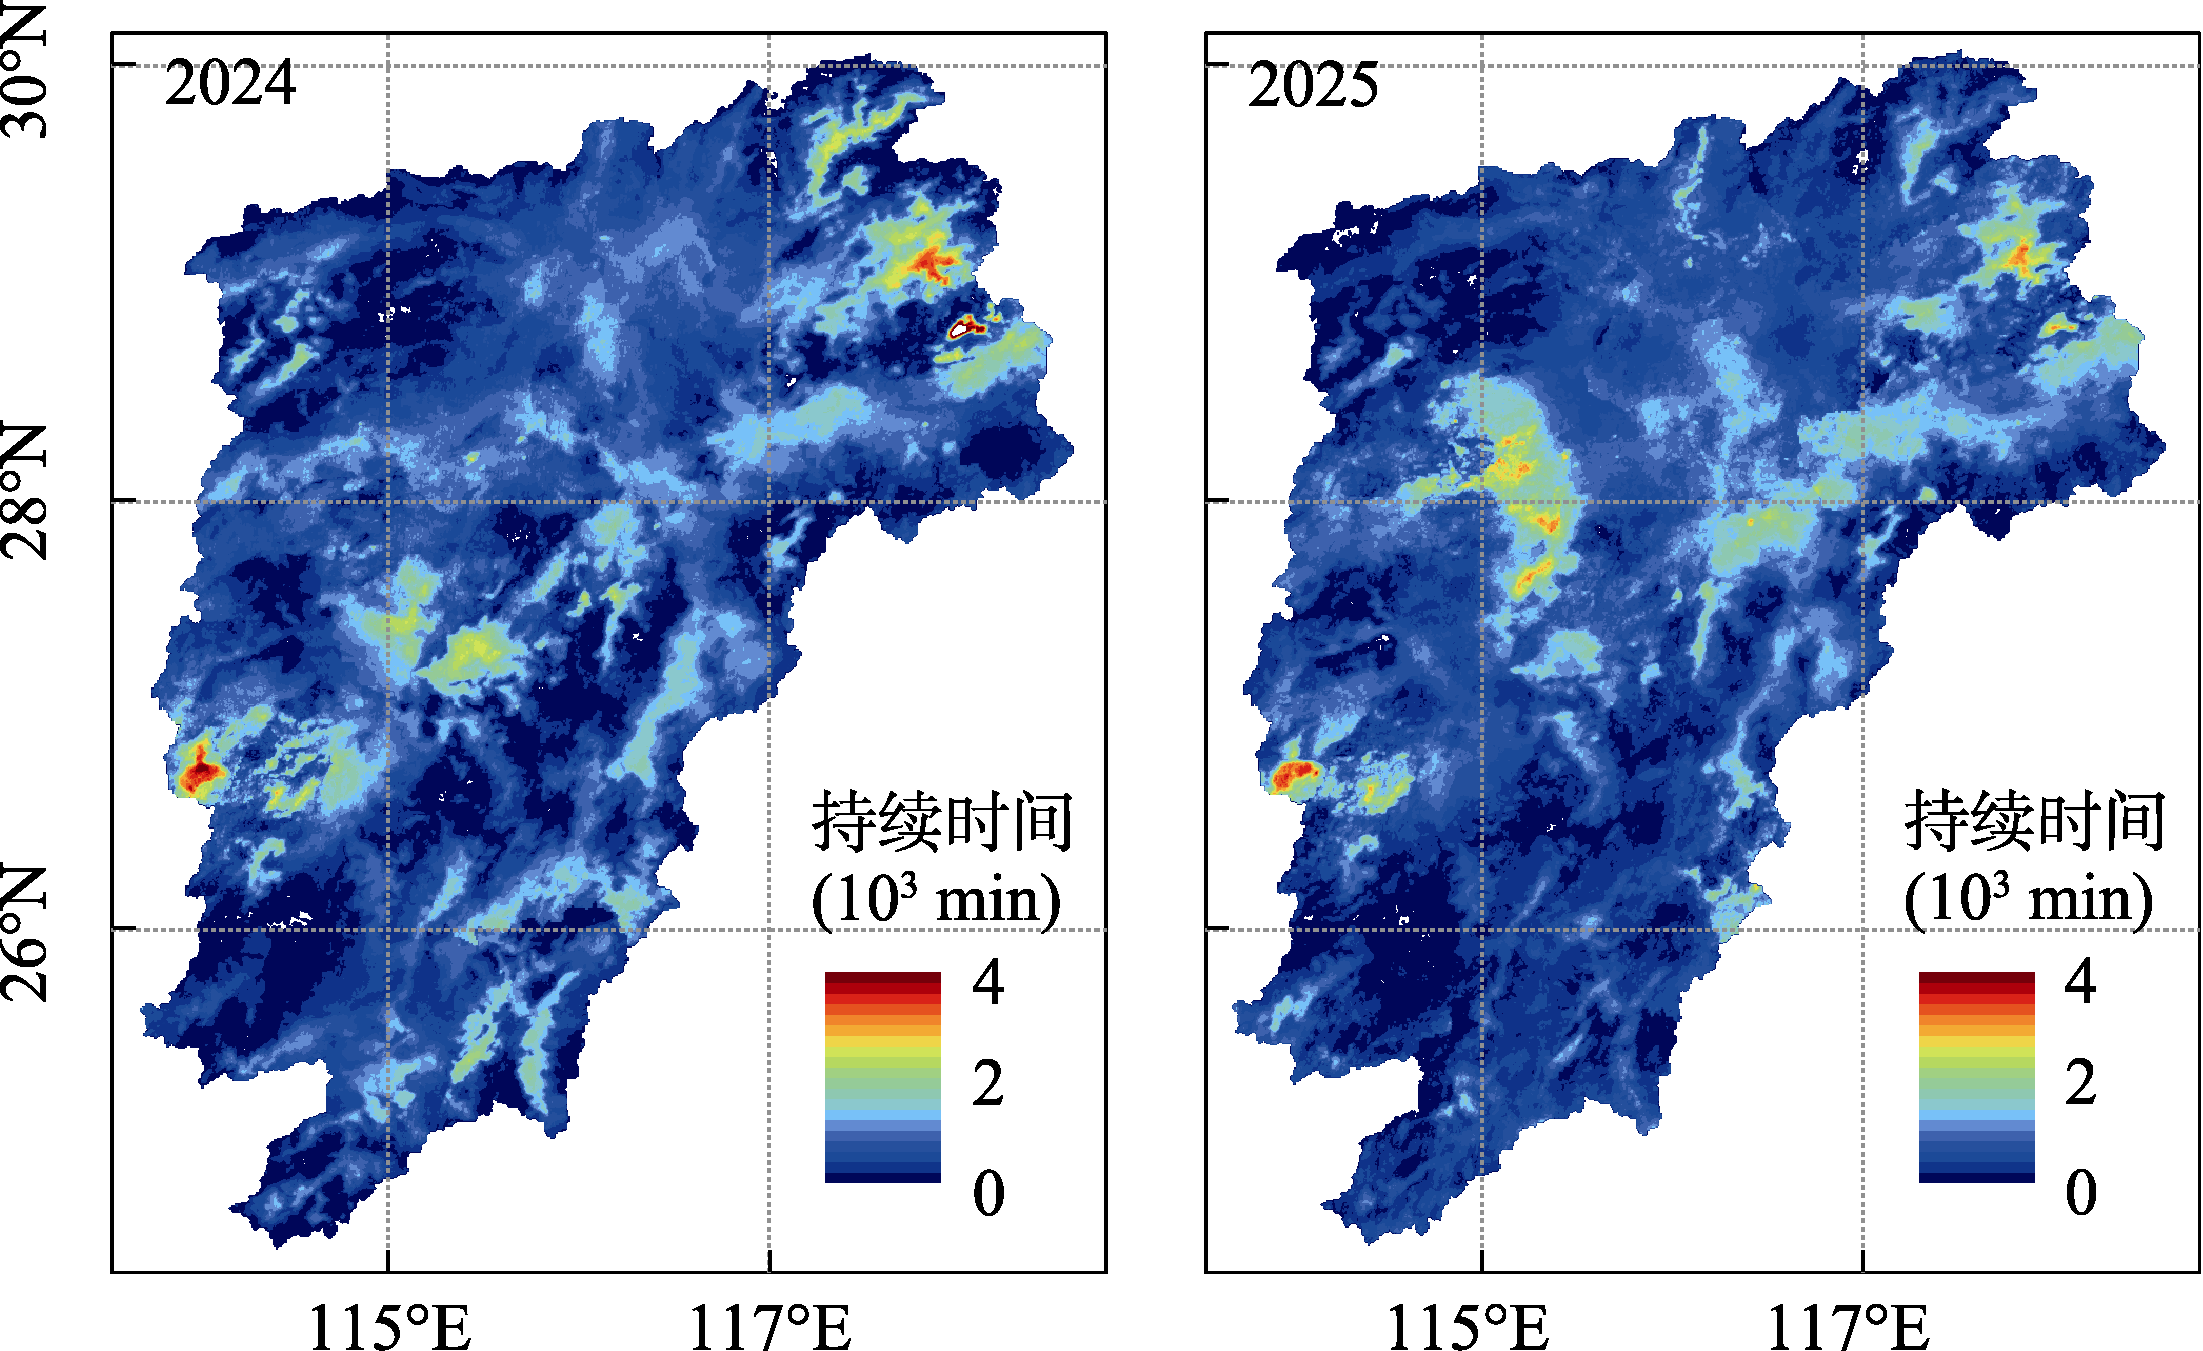
从2018–2025年逐年累计持续时长来看(图5),八年间差异较大。整体上2020和2022年雾分钟数较少,其他年份相当。八年间,东北部均是高值中心,西北部和西部并非每年都是高值中心;中部依然更加容易形成连成片的高值或次高值中心;在2024年南部也有雾
较长时间分布。
5 讨论和总结
本研究利用风云4号A/B气象卫星辐射成像仪AGRI时/空分辨率15 min/500 m的第2通道可见光数据、数字高程模型、站点能见度和降水观测数据。首先筛选出鄱阳湖流域内139个昼间雾案例,然后使用Li 26识别法[17]逐一进行识别,最后格点对齐累加得到数据集。数据集空间分辨率达到500 m(593,095个格点),相对当前87个站数提升了6,817倍,空间精度提升较大。采用相关系数(C)、相对均方根误差(R)和平均相对误差(M)与站点观测对比。2018–2025年的C、R和M分别为0.85、0.29和0.21。2018–2025逐年的C、R和M分别在0.77–0.87、0.33–0.53和0.24–0.38。总体来看,本数据集呈显著正相关,准确性较高,偏差较小,2018–2025的八年累计和逐年数据均具有一定可信度。证明了国产风云4号A/B气象卫星在雾识别方面具有应用潜力。
本数据集由于具有500 m的较高空间分辨率,大大提高了鄱阳湖流域昼间雾空间分布的观测精细度,能一定程度提高对该区域雾空间分布规律的认识。但依然具有一些局限性:由于本数据集使用的可见光数据依赖白天太阳光反射,因此并没有包含夜间数据,缺乏对夜间雾初始生成阶段的描述刻画能力;本数据集针对15个站及以上的雾案例展开,符合当前以雾案例作为研究对象的行业普遍惯例[3, 5, 7, 17],但仅计算了139个雾案例,这将低估小地形造成局地雾高发区(如团雾区)累计时间;在当前已有技术中,准确区分低云和雾仍然是最具挑战性的一个方面[14, 17],本数据集通过添加高程模型算法,虽具有一定区分低云和雾的能力,但整体依然有很大提升空间。
作者分工:李海俊和单九生对数据集的开发做了总体设计;李海俊和刘波采集和处理了数据;李海俊设计了模型和算法;李海俊和尹小飞做了数据验证;李海俊撰写了数据论文。
致谢:感谢江西省气象台黄雨婧工程师在英文稿翻译方面提供的帮助。
利益冲突声明:本研究不存在研究者以及与公开研究成果有关的利益冲突。